


Dit artikel gaat in op veelvoorkomende uitdagingen waarmee ontwerpers op het gebied van industriële automatisering worden geconfronteerd bij het ontwikkelen van positiedetectie-interfaces voor motorbesturing,-in het bijzonder voor het detecteren van positie in toepassingen die hogere snelheden en kleinere afmetingen vereisen. Het gebruik van informatie uit encoders om de motorpositie nauwkeurig te meten is van cruciaal belang voor de succesvolle werking van automatisering en machines. Snelle, dubbele-kanaals synchrone sampling van analoog-naar-digitaal converters (ADC's) met hoge-resolutie en hoge resolutie zijn essentiële componenten van dergelijke systemen.
Invoering
Nauwkeurige informatie over de motorrotatie, zoals positie, snelheid en richting, is essentieel voor het produceren van nauwkeurige aandrijvingen en controllers voor opkomende toepassingen, zoals assemblagemachines die micro-componenten op PCB-gebieden met beperkte ruimte monteren. Onlangs is de motorbesturing begonnen te miniaturiseren, waardoor nieuwe chirurgische robotica-toepassingen in de gezondheidszorg en nieuwe drone-toepassingen in de lucht- en ruimtevaart en defensie mogelijk worden. Kleinere motorcontrollers zorgen ook voor nieuwe toepassingen in de industriële en commerciële assemblage. Voor ontwerpers ligt de uitdaging in het voldoen aan de hoge-precisie-eisen van positiefeedbacksensoren in toepassingen met hoge- snelheid, terwijl alle componenten binnen de beperkte PCB-ruimte worden geïntegreerd voor installatie in miniatuurbehuizingen, zoals robotarmen.
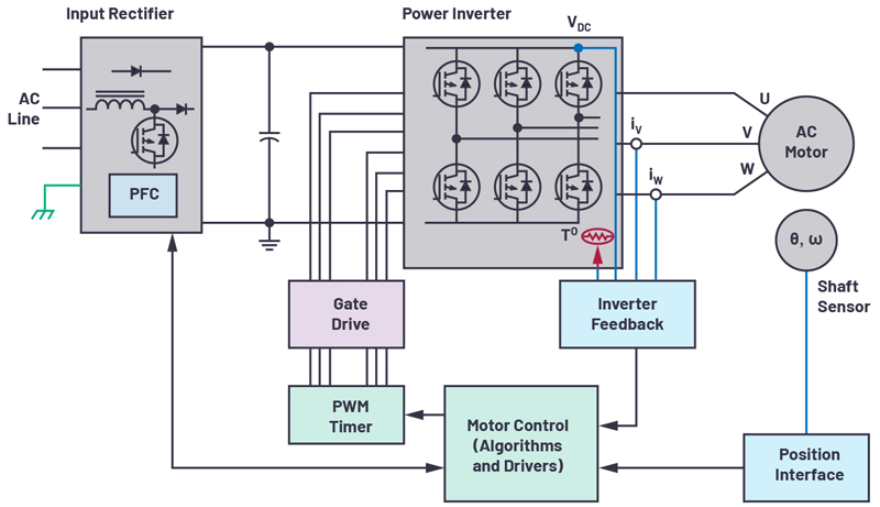 Figuur 1. Gesloten-feedbacksysteem voor motorbesturing
Motorcontrole
De motorregellus (zoals weergegeven in figuur 1) bestaat voornamelijk uit een motor, een controller en een positiefeedbackinterface. De motor roteert de as en drijft de robotarm aan om dienovereenkomstig te bewegen. De motorcontroller regelt wanneer de motor kracht uitoefent, stopt of blijft draaien. De positie-interface binnen de lus voorziet de controller van snelheids- en positie-informatie. Voor assemblagemachines die miniatuur PCB's op het oppervlak- verwerken, zijn deze gegevens van cruciaal belang voor een goede werking. Deze toepassingen vereisen allemaal nauwkeurige positiemetingen van roterende objecten.
Positiesensoren moeten een extreem hoge resolutie hebben om de positie van de motoras nauwkeurig te kunnen detecteren, de overeenkomstige micro-componenten op te pikken en deze op de juiste locaties op het bord te plaatsen. Bovendien vereisen hogere motorsnelheden een grotere lusbandbreedte en een lagere latentie.
Positiefeedbacksystemen
In goedkope- toepassingen kan positiedetectie worden geïmplementeerd met behulp van incrementele sensoren en comparatoren. Geavanceerde toepassingen vereisen echter complexere signaalketens. Deze feedbacksystemen omvatten positiesensoren gevolgd door analoge front-{4}}signaalconditionering, een ADC en een ADC-driver. Gegevens passeren deze componenten voordat ze het digitale domein binnenkomen. De meest nauwkeurige positiesensor is de optische encoder. Een optische encoder bestaat uit een LED-lichtbron, een gemarkeerde schijf die op de motoras is bevestigd en een fotodetector. De schijf is voorzien van ondoorzichtige en transparante gemaskeerde gebieden die licht blokkeren of doorlaten. De fotodetector detecteert deze lichtsignalen en zet de aan/uit-lichtpulsen om in elektronische signalen.
Terwijl de schijf draait, genereert de fotodetector (gesynchroniseerd met het patroon van de schijf) kleine sinus- en cosinussignalen (op mV- of µV-niveau). Deze configuratie is typisch voor optische encoders met absolute positie. Deze signalen komen terecht in analoge signaalconditioneringscircuits (meestal bestaande uit discrete versterkers of analoge PGA's om signalen te verkrijgen met een piek-tot-piekbereik van maximaal 1 V), doorgaans om het ADC-ingangsspanningsbereik af te stemmen op het maximale dynamische bereik. Elk versterkt sinus- en cosinussignaal wordt vervolgens opgevangen door de aandrijfversterker van een synchrone bemonsterings-ADC.
Elk kanaal van de ADC moet synchrone bemonstering ondersteunen om gelijktijdig sinus- en cosinusgegevenspunten te verkrijgen, aangezien deze gecombineerde punten de aspositie-informatie verschaffen. De ADC-conversieresultaten worden naar een ASIC of microcontroller gestuurd. De motorcontroller vraagt tijdens elke PWM-cyclus de positie van de encoder op en gebruikt deze gegevens om de motor aan te drijven volgens de ontvangen opdrachten. In het verleden moesten systeemontwerpers, om te integreren in een beperkte bordruimte, ADC-snelheid of het aantal kanalen opofferen.
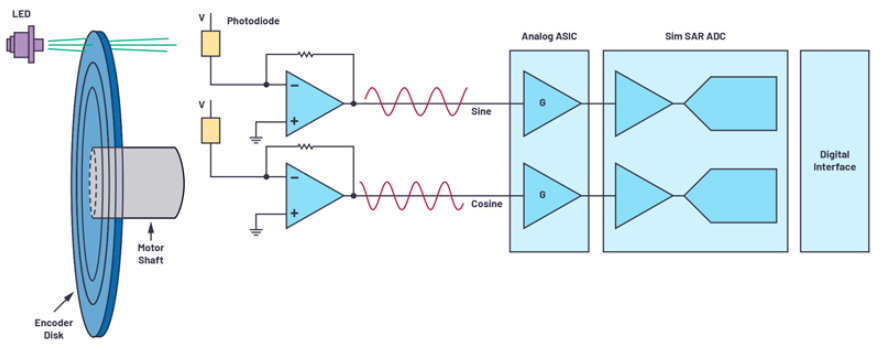 Figuur 2. Positiefeedbacksysteem
Optimaliseer positiefeedback
Naarmate de technologie zich verder ontwikkelt, innoveren motorbesturingstoepassingen die positiedetectie met hoge{0}}precisie vereisen voortdurend. De resolutie van optische encoders kan worden bepaald door het aantal fijn gefotolithografeerde slots op de schijf, doorgaans variërend van honderden tot duizenden. Door deze sinus- en cosinussignalen in ADC's met hoge-snelheid en hoge-prestaties te voeren, kunnen encoders met een hogere resolutie worden gemaakt zonder dat er systeemwijzigingen aan de encoderschijf nodig zijn. Door bijvoorbeeld de sinus- en cosinussignalen van de encoder met een lagere snelheid te bemonsteren, worden slechts een beperkt aantal signaalwaarden vastgelegd, zoals geïllustreerd in figuur 3; dit beperkt de nauwkeurigheid van de positiecapaciteit. In Figuur 3 maakt bemonstering met een hogere snelheid met de ADC het verkrijgen van meer gedetailleerde signaalwaarden mogelijk, waardoor een nauwkeurigere positiebepaling mogelijk wordt. De hoge bemonsteringsfrequentie van de ADC- ondersteunt overbemonstering, waardoor de ruisprestaties verder worden verbeterd en bepaalde vereisten voor digitale nabewerking- worden geëlimineerd. Tegelijkertijd kan de uitgangsdatasnelheid van de ADC worden verlaagd, wat betekent dat deze langzamere seriële frequentiesignalen ondersteunt, waardoor de digitale interface wordt vereenvoudigd. Feedbacksystemen voor de motorpositie worden op het motorsamenstel gemonteerd, wat in sommige toepassingen extreem compact kan zijn. Daarom is de grootte van cruciaal belang voor het passen van de encodermodule in het beperkte beschikbare PCB-gebied. Het integreren van meerdere kanaalcomponenten binnen één miniatuurpakket biedt aanzienlijke ruimtebesparingen.
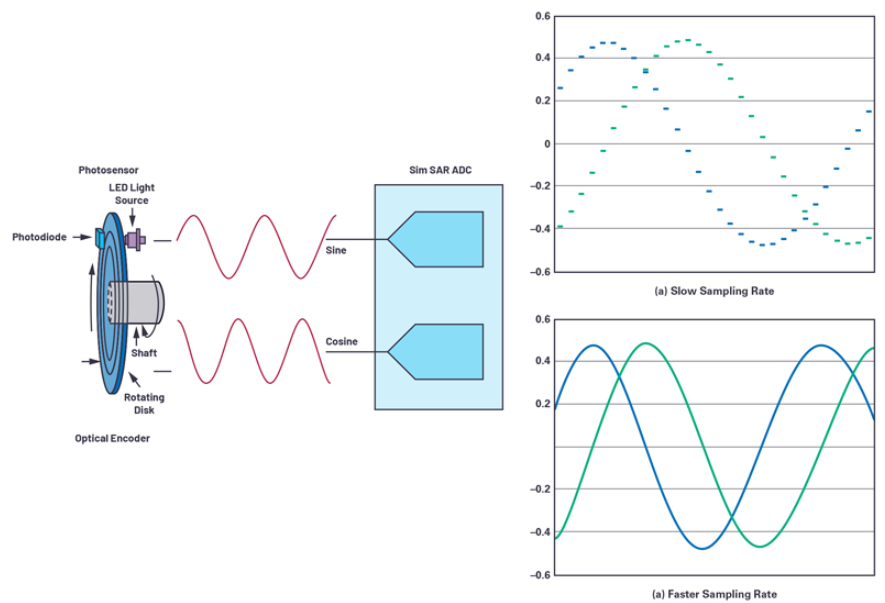 Figuur 3. Bemonsteringsfrequentie
Ontwerpvoorbeeld van positiefeedback van optische encoder
Figuur 4 illustreert een voorbeeld van een geoptimaliseerde oplossing die geschikt is voor positiefeedbacksystemen met optische encoders. Dit circuit kan eenvoudig worden gekoppeld aan optische encoders van het absolute-type en vangt vervolgens gemakkelijk de differentiële sinus- en cosinussignalen van de encoder op. De ADA4940-2 front-eindversterker is een twee-kanaals, laag-ruisarme, volledig differentiële versterker die wordt gebruikt om de AD7380 aan te sturen. Dit laatste is een twee-kanaals, 16-bit, volledig differentiële, 4 MSPS synchrone sampling SAR ADC, gehuisvest in een compact 3 mm x 3 mm LFCSP-pakket. Dankzij de on-chip-referentiespanningsbron van 2,5 V kan dit circuit met een minimaal aantal componenten worden geïmplementeerd. De VCC en VDRIVE van de ADC kunnen, samen met de voedingsrails van de versterkerdriver, worden gevoed door LDO-regelaars zoals de LT3023 en LT3032. Wanneer deze referentieontwerpen met elkaar worden verbonden (bijvoorbeeld met behulp van een optische encoder met 1024-slots die 1024 sinus- en cosinuscycli per omwenteling van de encoderschijf genereert), bemonstert de 16-bits AD7380 elk encoderslot over 216 codes, waardoor de algehele resolutie van de encoder wordt verhoogd tot 26 bits. De doorvoersnelheid van 4 MSPS zorgt voor het vastleggen van gedetailleerde sinus- en cosinuscyclusinformatie samen met de nieuwste encoderpositiegegevens. Deze hoge doorvoer maakt de implementatie van oversampling op de chip mogelijk, waardoor de tijdsvertraging wordt verminderd wanneer de digitale ASIC of microcontroller nauwkeurige encoderpositiefeedback naar de motor stuurt. Een ander voordeel van de oversampling op de chip van de AD7380 is het potentieel om 2 extra bits resolutie toe te voegen, wat kan worden gecombineerd met de on-chip resolutieverbeteringsfunctie. Deze resolutieverbetering verbetert de nauwkeurigheid verder en bereikt maximaal 28 bits. Toepassingsnotitie AN-2003 biedt gedetailleerde informatie over de oversampling- en resolutieverbeteringsmogelijkheden van de AD7380.
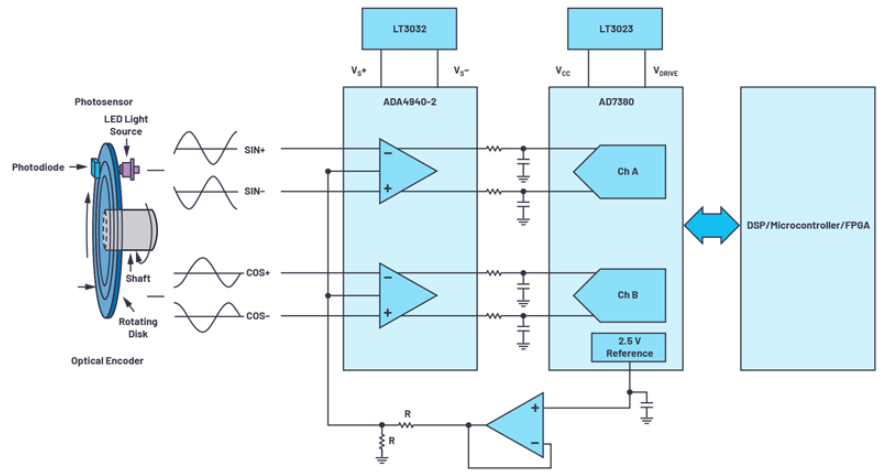 Figuur 4. Geoptimaliseerd feedbacksysteemontwerp
Conclusie
Motorbesturingssystemen vereisen hogere precisie, hogere snelheden en grotere miniaturisatie. Optische encoders dienen als motorpositiedetectieapparatuur. Daarom moet de signaalketen van de optische encoder een hoge nauwkeurigheid leveren bij het meten van de motorpositie. ADC's met hoge-snelheid en hoge-doorvoer leggen nauwkeurig informatie vast en verzenden motorpositiegegevens naar de controller. De snelheid, dichtheid en prestaties van de AD7380 voldoen aan de eisen van de industrie, terwijl een hogere precisie in positiefeedbacksystemen mogelijk is en de systeemimplementatie wordt geoptimaliseerd.
Auteur
Jonathan Colao