


Borstelloze gelijkstroommotoren (BLDC) vormen een integraal onderdeel van de industriële productie-installaties en worden gebruikt in servo-, aandrijvings-, positionerings- en variabele snelheidstoepassingen. Bij deze toepassingen zijn nauwkeurige bewegingsregeling en stabiele werking van cruciaal belang. Omdat BLDC's werken volgens het principe van een bewegend magnetisch veld om motorkoppel te genereren, is de belangrijkste regeluitdaging bij het ontwerpen van een industrieel BLDC-systeem het nauwkeurig meten van het koppel en de snelheid van de motor.
Om het koppel van een BLDC-motor vast te leggen, moeten twee van de drie geïnduceerde fasestromen gelijktijdig worden gemeten met behulp van een meerkanaals synchrone bemonstering van analoog{0}}naar-digitaalomzetter (ADC). Een microcontroller met de juiste algoritmen berekent de derde momentane fasestroom. Dit proces levert een nauwkeurige en onmiddellijke registratie van de motorconditie op, wat een cruciale stap is in de ontwikkeling van een robuust en zeer nauwkeurig motorkoppelregelsysteem.
In dit artikel worden kort de problemen besproken die verband houden met het bereiken van nauwkeurige koppelregeling, inclusief een kosteneffectieve methode voor het realiseren van de vereiste shuntweerstand. Vervolgens worden de AD8479 precisie differentiële versterker van Analog Devices en de AD7380 twee-channel sample-benadering successieve-benadering-registreren van ADC (SAR-ADC) van Analog Devices geïntroduceerd en wordt getoond hoe deze kunnen worden gebruikt om nauwkeurige fasemetingen te verkrijgen voor een betrouwbaar systeemontwerp.
Werkingsprincipe van BLDC-motor
BLDC-motoren zijn synchrone motoren met permanente magneten en een tegen-elektromotorische kracht (EMF)-golfvorm. De waargenomen terminale tegenelektromotorische kracht is niet constant; het varieert met het rotorkoppel en de snelheid. Hoewel een gelijkspanningsbron een BLDC-motor niet rechtstreeks kan aandrijven, is het basisprincipe van de werking van een BLDC vergelijkbaar met dat van een gelijkstroommotor.
Een BLDC-motor bestaat uit een rotor met permanente magneten en een stator met inductiewikkelingen. Deze motor is in wezen een omgedraaide gelijkstroommotor waarbij de borstels en de commutator zijn geëlimineerd en de wikkelingen vervolgens rechtstreeks op de besturingselektronica zijn aangesloten. De besturingselektronica neemt de functie van de commutator over en bekrachtigt de wikkelingen in de juiste volgorde om de gewenste beweging te verkrijgen. De bekrachtigde wikkelingen roteren rond de stator in een gesynchroniseerd, gebalanceerd patroon. De bekrachtigde statorwikkelingen geleiden de rotormagneten en schakelen wanneer de rotor uitgelijnd is met de stator.
BLDC-motorsystemen vereisen een drie-sensorloze BLDC-motordriver die stroom genereert in de drie wikkelingen van de motor (Afbeelding 1). Het circuit wordt aangedreven door een digitale vermogensfactorcorrectie (PFC)-trap met inschakelstroomcontrole om stabiel vermogen te leveren aan de drie--fase sensorloze driver.
Figuur 1: Het motorbesturingssysteem omvat een PFC voor het stabiliseren van de stroomvoorziening, een drie-sensorloze driver voor de BLDC-motorwikkelingen, shuntweerstanden en stroom-versterkers, een synchrone versterker ADC en een microcontroller.
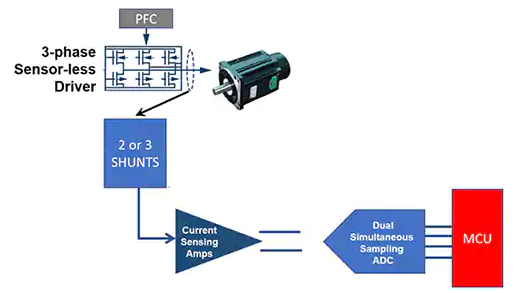
Drie excitatiestromen drijven de BLDC-motor aan, die elk een andere fase in de wikkeling opwekken en genereren, waarbij deze fasen in totaal 360 graden beslaan. De verschillende fasewaarden zijn belangrijk: aangezien de totale excitatie van de drie takken op 360 graden wordt gehouden, worden ze gelijkmatig verschoven om 360 graden te behouden, bijvoorbeeld . 90 graad + 150 graad + 120 graad .
Hoewel de stromen in alle drie de wikkelingen van het systeem op elk moment bekend moeten zijn, is het om dit in een gebalanceerd systeem te doen alleen nodig om de stromen in twee van de drie wikkelingen te meten en de derde wikkeling te berekenen met behulp van de microcontroller. Deze twee wikkelingen kunnen gelijktijdig worden gedetecteerd met behulp van een shuntweerstand en een stroomdetectieversterker.
Aan het einde van het signaalpad is een twee-kanaals synchrone bemonsterings-ADC vereist om de digitale metingen naar de microcontroller te sturen. De amplitude, fase en timing van elke bekrachtigingsstroom verschaffen de motorkoppel- en snelheidsinformatie die nodig is voor nauwkeurige regeling.
Stroomdetectie met koperen weerstanden op printplaten
Hoewel er veel is om je zorgen over te maken bij dit nauwkeurige meet- en data-acquisitieontwerp, begint het proces aan de voorkant met de noodzaak om een effectieve, goedkope manier te ontwikkelen om het fasesignaal van de BLDC-motorwikkelingen te detecteren. Dit kan worden bereikt door een inline printplaatweerstand (RSHUNT) met een kleine waarde te plaatsen en een stroom{2}}versterker te gebruiken om de spanningsval over deze kleine weerstand te detecteren (Afbeelding 2). Ervan uitgaande dat de weerstandswaarde laag genoeg is, is de spanningsval ook laag en heeft de meetstrategie een minimaal effect op het motorcircuit.
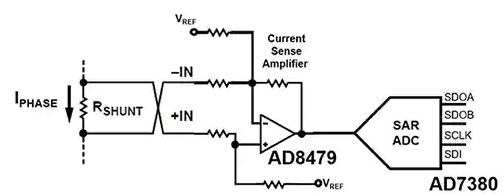
Figuur 2: Een motorfasedetectiesysteem maakt gebruik van een stroomshuntweerstand (RSHUNT) met een hoge-precisieversterker (bijv. AD8479 van Analog Devices) en een ADC met hoge-resolutie (AD7380) om de momentane motorfase te meten.
In Figuur 2 registreert de stroom{1}}versterker de momentane IPHASE x RSHUNT-spanningsval. De SAR-ADC digitaliseert dit signaal vervolgens. De selectiewaarde van de shuntweerstand omvat de interactie tussen RSHUNT, VSHUNT, ISHUNT en de ingangsfout van de versterker.
Een toename van RSHUNT zal resulteren in een toename van VSHUNT. Het goede nieuws is dat dit de betekenis van de spanningsoffset (VOS)-fout van de versterker en de input-offsetstroom (IOS)-fout zal verzachten. Het ISHUNT x RSHUNT-vermogensverlies van een grotere RSHUNT vermindert echter de energie-efficiëntie van het systeem. Op dezelfde manier kan het RSHUNT-vermogen de betrouwbaarheid van het systeem beïnvloeden, omdat ISHUNT x RSHUNT-vermogensdissipatie een zelfverhittingsstatus creëert, waardoor de nominale RSHUNT-weerstand kan veranderen.
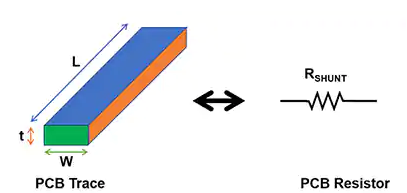
Voor RSHUNT zijn weerstanden voor speciale- doeleinden verkrijgbaar bij verschillende leveranciers. Er is echter een goedkoop-alternatief voor het vervaardigen van printplaatweerstanden voor RSHUNT met behulp van zorgvuldige lay-outtechnieken (Afbeelding 3).
Figuur 3: Zorgvuldige lay-outtechnieken voor printplaten bieden een kosteneffectieve manier- om de juiste RSHUNT-waarden te creëren.
Berekening van de printplaatweerstand voor RSHUNT
Vanwege de extreme temperaturen die kunnen optreden in industriële toepassingen, is het belangrijk om rekening te houden met temperatuurfactoren bij het ontwerp van shuntweerstanden op printplaten. In Figuur 3 is de temperatuurcoëfficiënt (20) van een shuntweerstand met gedrukte draad van een koperen printplaat ongeveer +0.39%/graad bij 20 graden (deze coëfficiënt varieert met de temperatuur). Lengte (L), dikte (t), breedte (W) en soortelijke weerstand (rñ) bepalen de weerstand van de printplaat van de printplaat.
Als de printplaat 1 ounce (oz) koper (Cu) bevat, is de dikte (t) gelijk aan 1,37 inch per duizend en is de soortelijke weerstand (r) gelijk aan 0,6787 micro-ohm (μW) per inch. Het oppervlak van de gedrukte draad op de printplaat wordt gemeten in dozen met gedrukte draad ( ), of L/W-oppervlak. Een afdruklijn van 2 inch (in.) met een breedte van 0,25 inch komt bijvoorbeeld overeen met 8 structuren.
Bereken met behulp van de bovenstaande variabelen de gedrukte draadweerstand R voor 1 ounce koper op een printplaat bij kamertemperatuur met (vergelijking 1):
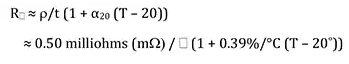
Formule1
waarbij T=temperatuur van de weerstand.
Beginnend met een maximale stroomsterkte van 1 ampère (A) per BLDC-motortak op een koperen printplaat van 1 ounce, een RSENSE-lengte (L) van 1 inch en een gedrukte draadbreedte van 50 mils (0,05 inch), kunnen vergelijkingen 2 en 3 worden gebruikt om RSHUNT op 20 graden te berekenen:

Formule 2

Formule 3
Bereken de vermogensdissipatie van deze weerstand bij een shuntstroom van 1 A met behulp van vergelijking 4:

Formule 4
Synchrone bemonstering ADC-conversie
De ADC in figuur 2 converteert de spanning op een punt in de fasecyclus naar een digitale weergave. Het belangrijkste punt is dat deze meting de gesynchroniseerde fasespanningen van alle drie de wikkelingen moet omvatten. Dit is een gebalanceerd systeem, dus zoals eerder vermeld hoeven slechts twee van de drie wikkelingen te worden gemeten; een externe microcontroller berekent de fasespanning van de derde wikkeling.
De ADC voor dit motorbesturingssysteem is de AD7380 dual-channel synchronous sampling SAR-ADC (Figuur 4).
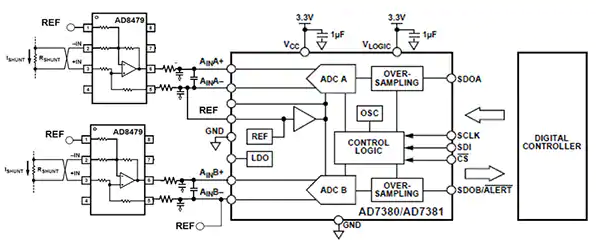 Figuur 4: Een snelle,-ruisarme, twee-kanaals synchrone sampling SAR-ADC (bijv. AD7380) legt de momentane toestand van twee motorwikkelingen vast.
In Figuur 4 is de AD8479 een precisie differentiële versterker met een zeer groot ingangsspanningsbereik in de common{2}}modus (±600 volt) om grote motorstroomafwijkingen van drie--fase, sensorloze aandrijvingen te weerstaan. Dankzij de kenmerken van de AD8479 kan deze dure isolatieversterkers vervangen in toepassingen waar stroomisolatie niet vereist is.
De belangrijkste kenmerken van de AD8479 zijn onder meer een lage compensatiespanning, een lage compensatiespanningsdrift, een lage versterkingsdrift, een lage common{1}}mode-rejection-drift en een uitstekende common-mode-rejection-ratio (CMRR) om snelle motorvariaties op te vangen. De AD7380/AD7381 zijn 16-bit/14-bit, hoge-snelheid, laag-vermogen, dubbele-kanaals, synchrone-sampling SAR-ADC's, respectievelijk, met doorvoersnelheden tot 4 M samples per seconde. De differentiële analoge ingangen accepteren een breed scala aan common-mode ingangsspanningen en hebben een ingebouwde 2,5 volt gebufferde referentie (REF) spanningsbron.
Voor nauwkeurige koppel- en snelheidsregeling vangt de twee-kanaals synchrone sampling SAR-ADC-architectuur de uitvoer van de stroom-versterker onmiddellijk- op. Voor dit doel zijn de AD7380/AD7381 voorzien van twee identieke ADC's met synchrone klokken, en elk heeft een capacitieve ingangstrap met een capacitief ladingherverdelingsnetwerk (Afbeelding 5).
Figuur 5: Toont de ADC-conversiefase voor een van de twee kanalen van de AD7380. De signaalverwerving begint wanneer SW3 open is en SW1 en SW2 gesloten zijn. Op dit punt varieert de spanning over CS met AINx+ en AINx-, waardoor de ingangen van de comparator uit balans raken.
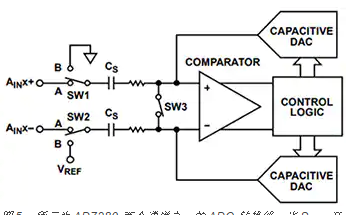
In figuur 5 zijn VREF en aarde de initiële spanningen over de monstercondensator CS. Als SW3 geopend is en SW1 en SW2 gesloten zijn, wordt de signaalverwerving gestart. Wanneer SW1 en SW2 gesloten zijn, varieert de spanning over de monstercondensator CS met de spanning bij AINx+ en AINx-, waardoor de comparatoringangen hun evenwicht verliezen. SW1 en SW2 worden vervolgens geopend en de spanning over CS wordt opgevangen.
Bij het CS-spanningsregistratieproces is een digitaal{0}}naar-analoogomzetter (DAC) betrokken, die een vaste hoeveelheid lading van CS optelt en aftrekt om de comparator weer in balans te brengen. Op dit punt is de conversie voltooid, waarbij SW1 en SW2 worden geopend en SW3 wordt gesloten om de resterende lading te verwijderen en zich voor te bereiden op de volgende bemonsteringscyclus.
Tijdens de DAC-conversie genereert de besturingslogica de ADC-uitvoercode en heeft deze toegang tot de apparaatgegevens via de seriële interface.
Samenvatting
Om het koppel en de snelheid van de BLDC-motor nauwkeurig te meten, zijn eerst nauwkeurige, goedkope- shuntweerstanden vereist. Zoals hierboven vermeld, kan deze weerstand kosteneffectief worden geïmplementeerd-met behulp van op de printplaat gedrukte draden.
Door dit apparaat toe te voegen aan de combinatie van de AD8479 stroom{1}}versterker en de AD7380 synchrone-sampling SAR-ADC, kunnen ontwerpers een robuust,-nauwkeurig koppel- en snelheidsregelsysteem creëren-voor motorbesturingstoepassingen in zware omstandigheden.