Het principe van motorbesturing vormt de kern van het vakgebied motortechnologie, waarbij het werkingsprincipe van de motor, besturingsmethoden en praktische toepassingen en andere aspecten betrokken zijn. Met de ontwikkeling van de moderne industrie, waarbij de motor een belangrijk apparaat is voor energieconversie en -overdracht, hebben de regelnauwkeurigheid en efficiëntie ervan rechtstreeks invloed op de prestaties en efficiëntie van het hele systeem. Daarom heeft een diepgaand begrip en studie van het motorische controleprincipe een belangrijke theoretische en praktische betekenis.
Ten eerste het werkingsprincipe van de motor
De motor is een apparaat dat elektrische energie omzet in mechanische energie, en het werkingsprincipe ervan is gebaseerd op de wet van elektromagnetische inductie en de wet van elektromagnetische kracht. Volgens het werkingsprincipe kan de motor in twee categorieën worden verdeeld: DC-motor en AC-motor.
1. het werkingsprincipe van de DC-motor
DC-motor is het gebruik van gelijkstroomstroom door de interactie van de ankerspoel en de magnetische veldspoel, waardoor koppel wordt gegenereerd om mechanische beweging van het apparaat te bereiken. De hoofdstructuur omvat een anker, magnetische polen, borstels en een magnetisch veld. Wanneer gelijkstroom door de ankerspoel stroomt, ontstaat er een magnetisch veld dat in wisselwerking staat tussen het anker en het magnetische veld, waardoor een koppel wordt gegenereerd waardoor de motor gaat draaien. De snelheid van de DC-motor kan worden geregeld door de ankerspanning of ankerstroom aan te passen.
2. Het werkingsprincipe van een AC-motor
AC-motor is een apparaat dat de constante verandering van AC-stroom gebruikt om een roterend magnetisch veld te genereren, waardoor mechanische beweging wordt gerealiseerd. Volgens het principe van het genereren van een roterend magnetisch veld, kan de AC-motor worden onderverdeeld in twee typen asynchrone motor en synchrone motor. Asynchrone motoren (ook wel inductiemotoren genoemd) zijn gebaseerd op het principe van elektromagnetische inductie. Wanneer wisselstroom door de statorwikkelingen stroomt, wordt er een roterend magnetisch veld gegenereerd in de stator, en de rotor interageert met het roterende magnetische veld als gevolg van het inductie-effect, waardoor een roterend koppel wordt gegenereerd om de motor aan te drijven. Synchrone motor is gebaseerd op het motortoerental en de voedingsfrequentie en heeft een vaste proportionele relatie tussen de werking van de motor, de snelheid en voedingsfrequentie zijn strikt gesynchroniseerd.
Ten tweede, motorische controlemethoden
Motorbesturingsmethoden omvatten voornamelijk snelheidsregeling, startcontrole en remcontrole. Deze controlemethoden en hun principes worden hieronder in detail beschreven.
1. snelheidsregeling
Snelheidsregeling is het belangrijkste en meest complexe aspect van motorregeling. Er zijn verschillende snelheidsregelingsmethoden, waaronder snelheidsregeling met weerstandsspanningsverdeling, snelheidsregeling met frequentieomzetting en vectorregeling. Weerstandsspanningsverdeling snelheidsregeling is een methode om het motortoerental te verlagen door de voedingsspanning van de motor te veranderen. Deze methode is eenvoudig en gemakkelijk te implementeren, maar minder efficiënt. Frequentieomzettingssnelheidsregeling is een methode om de motorsnelheid te regelen door de frequentie van de door de voeding geleverde wisselstroom te wijzigen. Deze methode kan een breed snelheidsbereik en een hoog rendement realiseren. Vectorregeling is een geavanceerdere besturingsmethode, die de nauwkeurige aanpassing van het motortoerental en koppel realiseert door de stroom en het magnetische veld van de motor nauwkeurig te regelen, en is geschikt voor gelegenheden waarbij hogere eisen aan de motorprestaties worden gesteld.
2. Startcontrole
Startcontrole is de controle van de motor tijdens het proces van de stationaire toestand naar de lopende toestand. Voor asynchrone motoren is het startkoppel klein, dus het is noodzakelijk om een aantal speciale methoden te gebruiken om een soepele start te realiseren. Veelgebruikte startcontrolemethoden zijn onder meer direct starten, starten met verlaagde spanning en zacht starten. Hoewel direct starten eenvoudig is, is de startstroom groot en is de impact op het elektriciteitsnet groot; starten met verminderde spanning is het verminderen van de startstroom door de voedingsspanning te verlagen; zacht starten is het gebruik van vermogenselektronische apparaten om een soepele controle van het startproces van de motor te bereiken.
3. Rembediening
Remregeling is de regeling van de motor van de lopende toestand naar de stationaire toestand tijdens het proces. Er bestaan verschillende methoden voor remcontrole, waaronder energieremmen, achteruitremmen en feed-terugremmen. Het energieverbruik bij het remmen gebeurt via de statorwikkeling in de motor naar gelijkstroom om remkoppel te produceren; achteruit remmen gebeurt door het veranderen van de fasevolgorde van de motorvoeding om de tegenovergestelde draairichting te produceren met het motorkoppel om remmen te bereiken; Feedback-feedback-remmen is het gebruik van de opwekkingseigenschappen van de motor, waarbij de mechanische energie wordt omgezet in elektrische energie en wordt teruggevoerd naar het elektriciteitsnet om te kunnen remmen.
Ten derde het schakelschema van de motorbesturing
1. Motorbesturingsschema met permanente magneet
Dit is het schematische diagram van het motorregelcircuit met permanente magneet. Dit circuit wordt gebruikt om de permanente magneetbesturing te besturen. Het circuit maakt gebruik van AC-triac-schakelelementen om de commutatiekarakteristieken te verbeteren, omdat permanentmagneetmotoren generatoren zijn en standaard triac-schakelelementen moeilijk op de juiste manier te pendelen zijn. Permanente magneetmotoren vereisen volledige-gelijkstroomgelijkrichting.
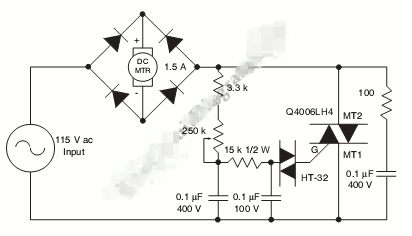
AC bidirectionele thyristors zijn in serie geschakeld aan de AC-ingangszijde van de gelijkrichterbrug. Het meest cruciale onderdeel van het installeren van een SCR aan de gelijkstroomzijde van de brug is het omgaan met vertraagde inschakeling- en timing tegen het einde van de halve- cyclus. Het circuit biedt een breed- bereikcontrole, zodat het AC-triac-schakelelement snel of met lage geleiding kan worden geactiveerd bij lage motoren. De AC-weerstand en gelijkrichter hebben vergelijkbare spanningswaarden. Ze zijn allemaal gebaseerd op de werkelijke motorbelasting en lijnspanningsvereisten.
2. 555 IC PWM-motorbesturingscircuitschema met stroombegrenzer
Om snelle motorsnelheidsveranderingen en omkering van de motorrichting mogelijk te maken, sturen vier uitgangen MOSFET H--bruggen aan. De N--kanaalapparaten zijn MOSFET's met een lager railvermogen en het P-kanaal zijn MOSFET's met een hoger railvermogen. ze worden allemaal aangedreven door de TC4469.
Kleine serieweerstanden helpen poortoscillaties te voorkomen en de overgangstijd van het onderste railapparaat te vertragen, waardoor het bovenste apparaat uitgeschakeld blijft. Weerstandsdelers en goedkope-kosten-schakeltransistors kunnen eenvoudig en economisch worden toegevoegd om de 15VDC-poortaandrijving van de bovenste-rail-MOSFET in stand te houden en motorspanningen van meer dan 12VDC te bereiken.
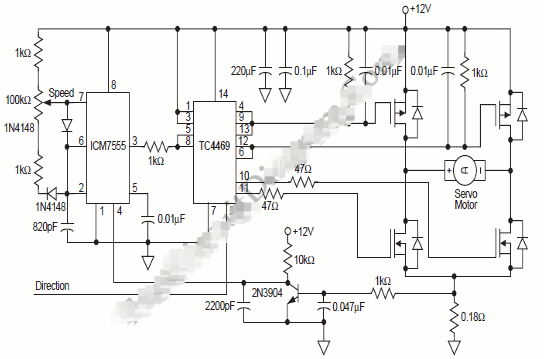
Bij spanningen boven 15VDC kan een eenvoudige lineaire regelaar ze voeden vanuit een positieve motorvoeding, omdat de ICM7555 en TC4469 een verwaarloosbare stroom vereisen. Om de poort te helpen beschermen tegen stroompieken, kunnen we een zenerdiode gebruiken. Wanneer de onderste MOSFET in dezelfde brugarm "aan" is, wordt een hoge dV/dT gegenereerd en helpt de gate-to-source-condensator de bovenste MOSFET "uit" te houden. Een andere oplossing voor deze situatie is om de gate-aandrijfimpedantie van de bovenste MOSFET laag te houden in de "UIT"-status.
De detectieweerstand in de aardepin van de H--brug biedt een eenvoudige methode om de motorstroom puls voor puls te meten, ongeacht of de motor vooruit of achteruit draait. Dit signaal wordt gefilterd en toegepast op de ICM7555 om het genereren van PWM te voorkomen wanneer de motorstroom de toegestane waarde overschrijdt.
3. schakelschema stappenmotorbesturing
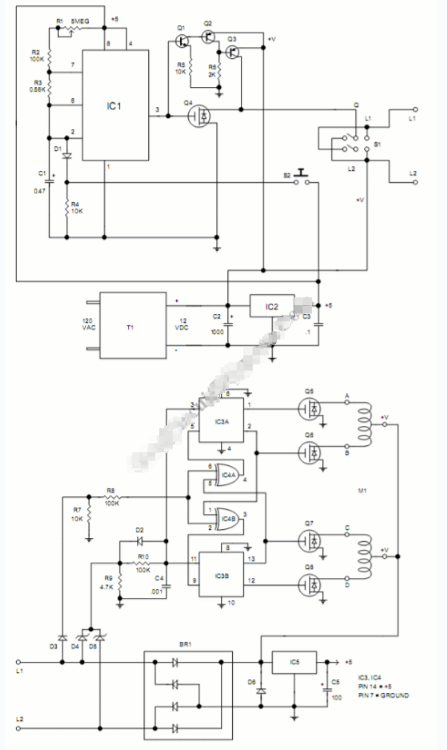
Stappenmotoren bieden eenvoudige, goedkope- en nauwkeurige positiecontrole. De stappenmotor kan worden aangedreven door een circuit dat dichtbij de motor is gemonteerd en wordt bestuurd door een afstandsbedieningscircuit via een lange kabel. Het circuit is interessant omdat het vermogen naar zowel de motor als het aandrijfcircuit wordt verzonden via twee draden die ook de besturingssignalen doorgeven.
LMC555 CMOS timer-geïntegreerde schakeling (IC1) genereert een puls van 200 microseconden naar de stappenmotor en regelt de snelheid ervan. Door de frequentie van deze puls te variëren kan het toerental van de motor worden gewijzigd. Hiervoor is een variabele R1-weerstand aangebracht. Aan de uitgang van IC1 (pin 3) drijft een negatieve klokpuls de poort van de IRL530N (Q1) vermogens-FET aan, die onmiddellijk sluit en de driverkaart loskoppelt van aarde. Deze stroomonderbreking stuurt een signaal naar de motoraansturing om de motor te laten stappen. De draairichting wordt geregeld door de polariteit van de spanning die via de verbindingen L1 en L2 op de stuurschakelingen wordt aangelegd.
MPSA05 bipolaire NPN-transistor Q2 en MPSA55 PNP-transistors Q3 en Q4 keren de pulsen van pin 3 om, waardoor de afvoer van Q1 hoog wordt getrokken wanneer Q1 is uitgeschakeld. Tuimelschakelaar S1 bepaalt de richting door de polariteit te wisselen. Drukknop S2 start en stopt de motor door de klok aan en uit te zetten.
4. PWM-motorbesturingscircuitschema met vooruit-, achteruit- en rembediening
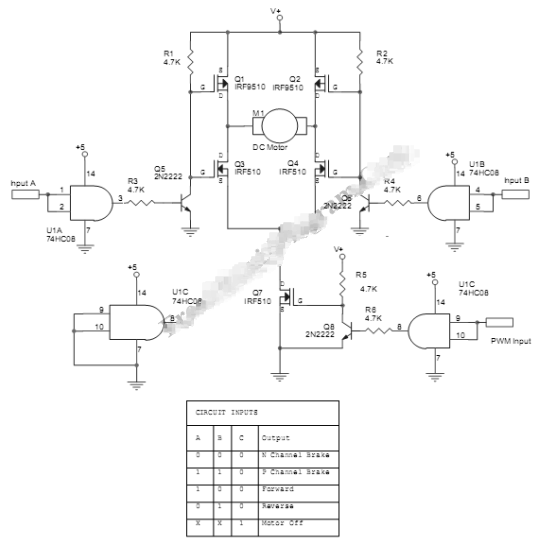
Dit PWM-motorbesturingscircuit biedt een verscheidenheid aan bedieningselementen voor een DC-motor. U kunt een gelijkstroommotor besturen om vooruit, achteruit of te remmen totdat hij stopt.
Het circuit maakt gebruik van een MOSFETS-brug om de motor aan te drijven, bestuurd door een aantal logische poorten en kleine bipolaire transistors. De motorspanning mag 10-20 volt zijn en de stroom mag maximaal 8 ampère zijn. De MOSFET's moeten worden uitgerust met geschikte koellichamen. De V+-ingang moet worden gevoed door de bedrijfsspanning van de gelijkstroommotor (10-20 volt). Hoewel de MOSFET is ontworpen voor 100 volt-bedrijf, kun je maximaal 20 volt gebruiken, omdat deze spanning ook wordt gebruikt om de poort aan te sturen, die normaal gesproken beperkt is tot 20 volt. De minimale waarde voor deze voedingsspanning is 10 volt omdat de poort niet volledig opengaat als de spanning onder de 10 volt komt. Voor deze toepassing kunt u kiezen uit meerdere typen 10-20 volt DC-motoren.