


EtherCAT (Ethernet for Control Automation Technology) is een hoogwaardig-industrieel Ethernet-communicatieprotocol dat veel wordt gebruikt op het gebied van industriële automatisering. Het initialisatieproces is een cruciale stap in het garanderen van een stabiele systeemwerking, waarbij hardwareconfiguratie, software-installatie en het opzetten van de netwerktopologie betrokken zijn. De volgende gedetailleerde stappen voor EtherCAT-businitialisatie, gecombineerd met praktische toepassingsscenario's en oplossingen voor veelvoorkomende problemen, bieden ingenieurs een systematische operationele handleiding.
1. Hardwareverbindingen en controle van fysieke laag
Voordat u de EtherCAT-bus initialiseert, moet u ervoor zorgen dat de hardwareverbindingen correct zijn en dat er geen problemen zijn met de fysieke laag:
● Selectie van netwerkkaarten en kabels: het wordt aanbevolen om een speciale netwerkkaart te gebruiken die het EtherCAT-protocol ondersteunt (zoals de Intel I210-serie) en een afgeschermde twisted--kabel die voldoet aan de CAT5e- of hogere standaarden om elektromagnetische interferentie te minimaliseren. Als u een standaard netwerkkaart gebruikt, moet de TCP/IP-protocolstack op het Windows-systeem worden uitgeschakeld (door "Microsoft Network Client" en "QoS Packet Scheduler" uit te schakelen).
● Topologieverificatie: EtherCAT ondersteunt lineaire, boom- of stertopologieën. Controleer de serieschakeling-volgorde van slave-apparaten en zorg ervoor dat de afsluitweerstanden correct zijn geconfigureerd (de afsluitweerstand voor de laatste slave moet zijn ingeschakeld).
● Voeding en aarding: Zorg voor een stabiele 24V-voeding voor de slave-apparaten en zorg ervoor dat alle apparaten een gemeenschappelijke aarde delen om communicatiefouten veroorzaakt door potentiaalverschillen te voorkomen.
2. Hoofdsoftwareconfiguratie
De mastersoftware vormt de kern van het EtherCAT-netwerk. Veelgebruikte platforms zijn TwinCAT, CODESYS of open-source-tools zoals SOEM:
● Masteromgeving instellen: Gebruik TwinCAT als voorbeeld en activeer na het installeren van de runtime-omgeving de EtherCAT-masterfunctie in "TcNcConfig". Voor Linux-systemen laadt u de IgH-masterdrivermodule (bijvoorbeeld `ethercat master`).
● Netwerkadapterbinding: geef de fysieke netwerkinterfacekaart (NIC) op die wordt gebruikt voor EtherCAT-communicatie binnen de software. Bind in TwinCAT bijvoorbeeld het MAC-adres van de netwerkkaart via de optie "Adapter"; Wijzig in het IgH-configuratiebestand de parameter `MASTER0_DEVICE`.
● Masterkloksynchronisatie: schakel de DC-modus (Distributed Clock) in, stel de master in als de referentieklokbron en zorg ervoor dat alle slaves een synchronisatienauwkeurigheid op nanoseconden-niveau bereiken. Geef tijdens de configuratie de synchronisatieperiode (bijvoorbeeld 1 ms) en de offsetcompensatieparameters op.
3. Scannen en identificeren van slave-apparaten
● Importeren van XML-apparaatbeschrijvingsbestanden: Elke slave moet een ESI-bestand (EtherCAT Slave Information) leveren met daarin PDO- (Process Data Object) en SDO- (Service Data Object)-toewijzingsinformatie. Plaats het ESI-bestand in de aangewezen map van de mastersoftware (bijvoorbeeld de map `IOEtherCAT` in TwinCAT).
● Online scan en State Machine Transition: de masterstationsoftware scant de bus om aangesloten slave-apparaten te identificeren. Na succesvolle identificatie moet de status van de slave worden weergegeven als "PREOP" (pre-operation mode). Als de scan mislukt, controleer dan het volgende:
● Of de voeding van de slave normaal functioneert.
● Of de netwerkkabelverbindingen los zitten.
● Of de firmwareversie van de slave compatibel is.
4. PDO-toewijzing en configuratie van procesgegevens
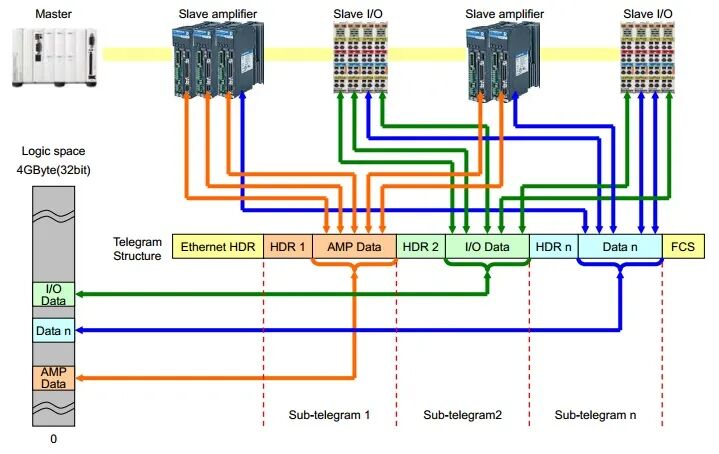
● Definitie van invoer-/uitvoergegevens: configureer de PDO-toewijzing voor elke slave volgens de toepassingsvereisten. Wijs bijvoorbeeld de "Doelpositie" (0x607A) van de servoaandrijving toe aan het uitvoergebied van de master en de "Werkelijke positie" (0x6064) aan het invoergebied.
● SM (Sync Manager)-instellingen: pas de grootte van de mailbox en het procesgegevensgebied van de Sync Manager aan. Een typische configuratie gebruikt SM0 voor mailboxcommunicatie en SM2/SM3 voor procesdata-uitwisseling.
● DC-synchronisatieparameteroptimalisatie: Als u een gedistribueerde klok gebruikt, kalibreer dan de offset van de slave-klok. Dit kan automatisch worden gedaan via de masterfunctie "Offsetcompensatie" of door handmatig kalibratiewaarden in te voeren.
5. State Machine-transitie en real-time testen
● Stapsgewijze slave-activering: gebruik hoofdstationcommando's om de busstatus over te zetten van "INIT" naar "PREOP" → "SAFEOP" → "OP". Als een slave niet naar de "OP"-modus kan gaan, controleer dan de foutcode ervan (0x11 geeft bijvoorbeeld een time-out voor de SDO-communicatie aan).
● Real-prestatieverificatie: gebruik een logische analysator of de ingebouwde- tools van de master (zoals TwinCAT's "Oscilloscoop") om jitter in periodieke taken te controleren. Idealiter zou de jitter voor een cyclus van 1 ms minder dan 10 μs moeten zijn. Als de jitter excessief is, optimaliseer dan de realtime prestaties van het systeem (pas bijvoorbeeld de Windows-threadprioriteiten aan of schakel over naar een RT-kernel).
6. Probleemoplossing en veelvoorkomende problemen
● Slave reageert niet: controleer of afsluitweerstanden zijn ingeschakeld, of probeer de communicatiesnelheid te verlagen (bijvoorbeeld door over te schakelen van 100 Mbps naar 10 Mbps om problemen met de signaalkwaliteit op te lossen).
● Periodieke communicatieonderbrekingen: dit kan worden veroorzaakt door een netwerkstorm; schakel de STP (Spanning Tree Protocol) van de switch uit of schakel de "Cut-Through"-modus in op een EtherCAT-specifieke switch.
● SDO Access Failure: Controleer of het CoE-protocol (CANopen over EtherCAT) van de slave de betreffende SDO-index ondersteunt, of controleer of de time-out van de mailbox te kort is ingesteld (aanbevolen standaardwaarde groter dan of gelijk aan 1000 ms).
7. Geavanceerde functie-uitbreidingen
● Hot- Ondersteuning voor plug-ins: schakel de functie "Hot Connect" in de configuratie in om het toevoegen of verwijderen van slaves tijdens runtime mogelijk te maken. Houd er rekening mee dat een nieuwe busscan een korte onderbreking van de communicatie kan veroorzaken.
● Redundante netwerkconfiguratie: bereik redundantie van verbindingen met dubbele netwerkkaarten; configureer een redundantiemanager (bijvoorbeeld de ERM-module van Beckhoff) in de mastersoftware.
● Apparaatintegratie van derden-: voor niet-standaard slaves moet u mogelijk het ESI-bestand aanpassen of PDO's handmatig configureren via ESC-registers (EtherCAT Slave Controller).
Conclusie
De complexiteit van EtherCAT-initialisatie komt voort uit het hoge-prestatieontwerp, maar technici kunnen de configuratie snel voltooien met gestandaardiseerde processen en toolondersteuning. In praktische toepassingen wordt aanbevolen om het hoofdconfiguratiebestand (zoals het *.xti-bestand van TwinCAT) op te slaan om toekomstig onderhoud of vervanging van apparaten te vergemakkelijken. Met de wijdverbreide adoptie van EtherCAT G (de Gigabit-versie) kan het initialisatieproces in de toekomst verder worden vereenvoudigd, maar de kernlogica zal nog steeds draaien om hardwarecompatibiliteit, data mapping en realtime optimalisatie.